电动缸工作原理详解,从电能到直线运动的精密转换
电动缸是一种将电能高效转换为直线运动的精密执行元件,其核心工作原理是:伺服电机或步进电机接收控制信号后产生旋转动力,通过同步带、齿轮或联轴器传递至丝杠(滚珠丝杠或梯形丝杠),丝杠将旋转运动转化为螺母的直线位移,进而驱动推杆完成伸缩动作,闭环控制系统通过编码器实时反馈位置与速度信息,实现高精度定位与推力控制,相比液压与气动系统,电动缸具有响应快、能耗低、清洁环保、维护简便等优势,广泛应用于工业自动化、精密装配、医疗设备及模拟仿真等领域,是现代直线运动控制的关键技术之一。
在现代工业自动化领域,电动缸作为一种高效、清洁的直线执行机构,正逐步替代传统的液压缸和气缸,广泛应用于精密压装、试验设备、机器人关节及医疗机械等场景,要理解电动缸为何能实现高精度、高响应的直线运动,核心在于剖析其工作原理。
驱动源:伺服电机的旋转输出
电动缸的动力源头通常是伺服电机或步进电机,当控制系统发出指令后,电机接收电信号并开始旋转,输出扭矩和转速,伺服电机的优势在于其闭环控制特性——编码器实时反馈转子位置,确保每一次旋转角度都精准可控,这是电动缸实现微米级定位精度的基础,相较于步进电机,伺服电机在高速响应、过载能力及低速平稳性方面表现更为优异,因此在高端应用场景中更为常见。
传动环节:减速与增扭
电机的转速通常较高而扭矩有限,因此需要通过减速机(如行星减速机或蜗轮蜗杆)进行匹配,减速机的作用是降低转速、放大扭矩,使输出动力满足推杆负载需求,这一环节也决定了电动缸的响应速度和承载能力,不同类型的减速机各有侧重:行星减速机结构紧凑、传动效率高、回程间隙小,适用于对精度要求较高的场合;蜗轮蜗杆减速机则具备较大的减速比和一定的自锁能力,适合需要保持负载位置的工况。
运动转换:丝杠将旋转变为直线
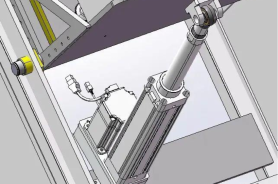
这是电动缸工作原理中最关键的步骤,减速机输出轴连接丝杠(滚珠丝杠或梯形丝杠),丝杠螺母与推杆固定,当丝杠旋转时,螺母沿丝杠轴向移动,从而带动推杆做直线伸缩运动,滚珠丝杠通过钢球滚动摩擦代替滑动摩擦,效率可达90%以上,且磨损极小,适合高速、高频往复运动场景;梯形丝杠则具备自锁能力,适用于垂直负载场合,但在效率和精度上相对逊色,选型时需综合考虑负载特性、运动频率及精度要求。
控制与反馈:闭环精准调节
电动缸内部常集成位置传感器(如磁致伸缩位移传感器或编码器),实时监测推杆位置并将信号反馈至控制器,控制器对比指令值与实际值,动态调整电机输出,形成闭环控制,这使得电动缸能实现多点定位、压力控制及速度调节,甚至模拟复杂运动曲线,在需要力控的场景中,部分电动缸还可集成力传感器,实现推力与位置的协同控制,进一步拓展其应用边界。
电动缸的工作原理可概括为:电能驱动电机旋转→减速机增扭→丝杠将旋转转为直线→传感器反馈闭环控制,这一链条将电能高效转化为可控的直线机械能,兼具液压系统的推力与气缸的清洁性,同时具备更高的精度与灵活性,随着智能制造对柔性化、数字化要求的提升,电动缸的工作原理优势将愈发凸显,其在自动化产线中的渗透率也有望持续攀升。
咨询和购买伺服电动缸请联系:孙辉 17512080936