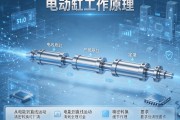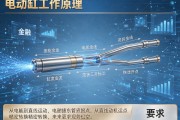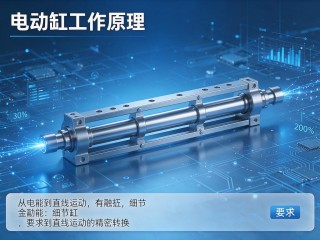
电动缸工作原理,从电能到直线运动的精密转换
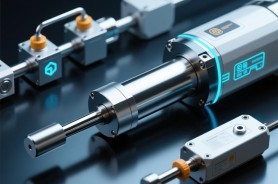
电动缸是一种将电能高效转换为直线运动的精密执行机构,其工作原理是:伺服电机或步进电机接收电信号后产生旋转运动,通过同步带、齿轮或联轴器驱动滚珠丝杠或行星滚柱丝杠旋转,丝杠再将旋转运动转化为螺母的直线运动,从而推动推杆做精准的伸缩动作,通过编码器实时反馈位置,控制系统可精确调节速度、推力与行程,相比液压与气动系统,电动缸具有响应快、精度高、能耗低、易维护等优势,广泛应用于工业自动化、机器人、医疗设备等领域。
在现代工业自动化进程中,电动缸作为将电能直接转化为直线运动的核心执行元件,正日益取代传统的液压缸与气缸,广泛服务于精密制造、医疗设备、航空航天以及机器人等高端领域,电动缸究竟是如何运作的?其核心原理可凝练为:以电动机为动力来源,借助机械传动机构将旋转运动转化为直线运动,并通过控制系统实现对推力、速度与位置的精准调节。
电动缸的正常运行依赖于三个基本模块:
- 驱动模块——一般选用伺服电机或步进电机,承担提供旋转动力的任务。
- 传动模块——涵盖丝杠(滚珠丝杠或行星滚柱丝杠)、同步带、齿轮等,负责将旋转运动转换为直线运动。
- 控制与反馈模块——包括驱动器、编码器、限位开关等,用于接收指令并实现位置闭环控制。
工作流程:从电信号到直线推力
第一步:接收指令
上位机(如PLC或运动控制器)发出位置、速度或推力指令,驱动器解析后驱动电机运转。
第二步:电机旋转
伺服电机依据指令旋转,输出扭矩与转速,此时运动形式为圆周运动。
第三步:机械转换——核心环节
电机的旋转轴与丝杠相连(或通过同步带驱动丝杠),以滚珠丝杠为例:
- 丝杠旋转时,滚珠在丝杠与螺母之间循环滚动。
- 螺母因受防转机构限制(如导轨或花键),无法跟随旋转,只能沿丝杠轴线做直线移动。
- 旋转运动由此被高效转换为直线运动,螺母带动推杆伸出或缩回。
第四步:力的输出
推杆与负载连接,输出推力或拉力,推力大小取决于电机扭矩与丝杠导程(即丝杠旋转一圈螺母移动的距离),导程越小,推力越大,但速度相应降低。
第五步:闭环反馈
编码器实时检测电机转角,换算出推杆的实际位置,并反馈给驱动器,驱动器对比指令值与实际值,动态调整电机输出,从而实现精准定位(可达±0.01mm级)。
关键原理要点
- 运动转换原理:利用螺旋副(丝杠-螺母)或带传动+丝杠,将旋转运动变为直线运动,滚珠丝杠效率可达90%以上,远高于滑动丝杠。
- 自锁与制动:部分电动缸采用梯形丝杠,具备自锁能力(断电后仍能保持位置);滚珠丝杠则需额外配置制动器。
- 推力与速度的权衡:遵循“功率守恒”原则——推力×速度≈电机功率×传动效率,因此高推力往往伴随低速度。
- 同步控制:多台电动缸可通过总线通信实现同步运动,适用于大型平台调平或协同搬运等场景。
与传统气缸、液压缸的对比
| 特性 | 电动缸 | 气缸 | 液压缸 |
|---|---|---|---|
| 精度 | 极高(闭环) | 低 | 中 |
| 速度 | 中高 | 高 | 中 |
| 推力 | 中(可叠加) | 低 | 极高 |
| 清洁度 | 无油污 | 需气源处理 | 易漏油 |
| 控制 | 任意位置停止 | 终端停止 | 比例控制 |
电动缸的工作原理本质上是一系列能量与运动形式的转换:“电能→旋转机械能→直线机械能→精确可控的直线运动”,其核心在于伺服电机与丝杠传动的高效配合,以及闭环反馈带来的精准控制,随着材料科学与控制技术的持续进步,电动缸正朝着更高推力、更高速度、更长寿命的方向演进,逐步成为智能装备中不可或缺的“直线肌肉”。
咨询和购买伺服电动缸请联系:孙辉 17512080936
收藏
点赞
电动缸工作原理,从电能到直线运动的精密转换
« 上一篇
2026-10-12
进口伺服电动缸VS国产替代,一场关于精度、成本与供应链的深度博弈
下一篇 »
2026-10-12