电动缸工作原理
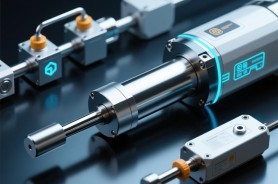
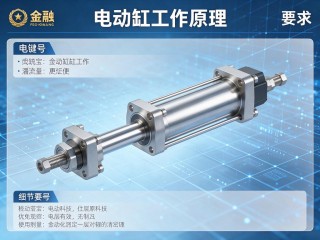
电动缸是一种将电机旋转运动转换为直线运动的执行机构,其工作原理是:控制系统发出指令驱动伺服或步进电机旋转,电机通过同步带、齿轮或联轴器等传动装置带动丝杠(滚珠丝杠或行星滚柱丝杠)旋转,丝杠上的螺母与推杆连接,丝杠旋转时螺母沿轴向做直线运动,从而推动推杆伸出或缩回,完成推拉动作,电动缸通过编码器反馈位置信号,实现闭环控制,具有精度高、响应快、推力大、行程可调、维护简便等优点,广泛应用于工业自动化、机器人、医疗器械和模拟仿真等领域。
电动缸,亦称电动执行器或机电作动器,是一种将电机旋转运动转化为直线运动的驱动装置,凭借高精度、高响应速度、节能环保等显著优势,电动缸正逐步取代传统的液压缸与气动缸,在工业自动化、机器人、航空航天、医疗器械等领域获得广泛应用,电动缸究竟是如何工作的?本文将从核心结构、运动转换机制和控制原理三个层面,系统阐述电动缸的工作原理。
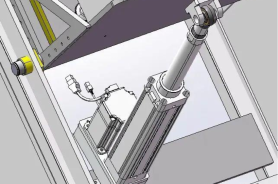
电动缸的基本结构可拆解为四大部分:动力源、传动机构、直线执行机构和反馈控制单元。
- 动力源:通常采用伺服电机、步进电机或直流无刷电机,伺服电机因具备闭环控制特性,能够实现高精度的位置、速度和力矩控制,是中高端电动缸的首选驱动方案。
- 传动机构:这是电动缸的核心部件,负责将电机的旋转运动转换为直线运动,常见形式包括滚珠丝杠、行星滚柱丝杠和梯形丝杠,滚珠丝杠效率高、摩擦小,应用最为广泛;行星滚柱丝杠承载力更强,适用于重载工况。
- 直线执行机构:由丝杠螺母、推杆(活塞杆)和导向套组成,螺母与推杆连接,当丝杠旋转时,螺母带动推杆沿导向套做直线伸缩运动。
- 反馈控制单元:包括编码器、限位开关、力传感器等,编码器实时检测电机转角,间接推算推杆位置;力传感器可监测输出推力,实现过载保护。
运动转换机制
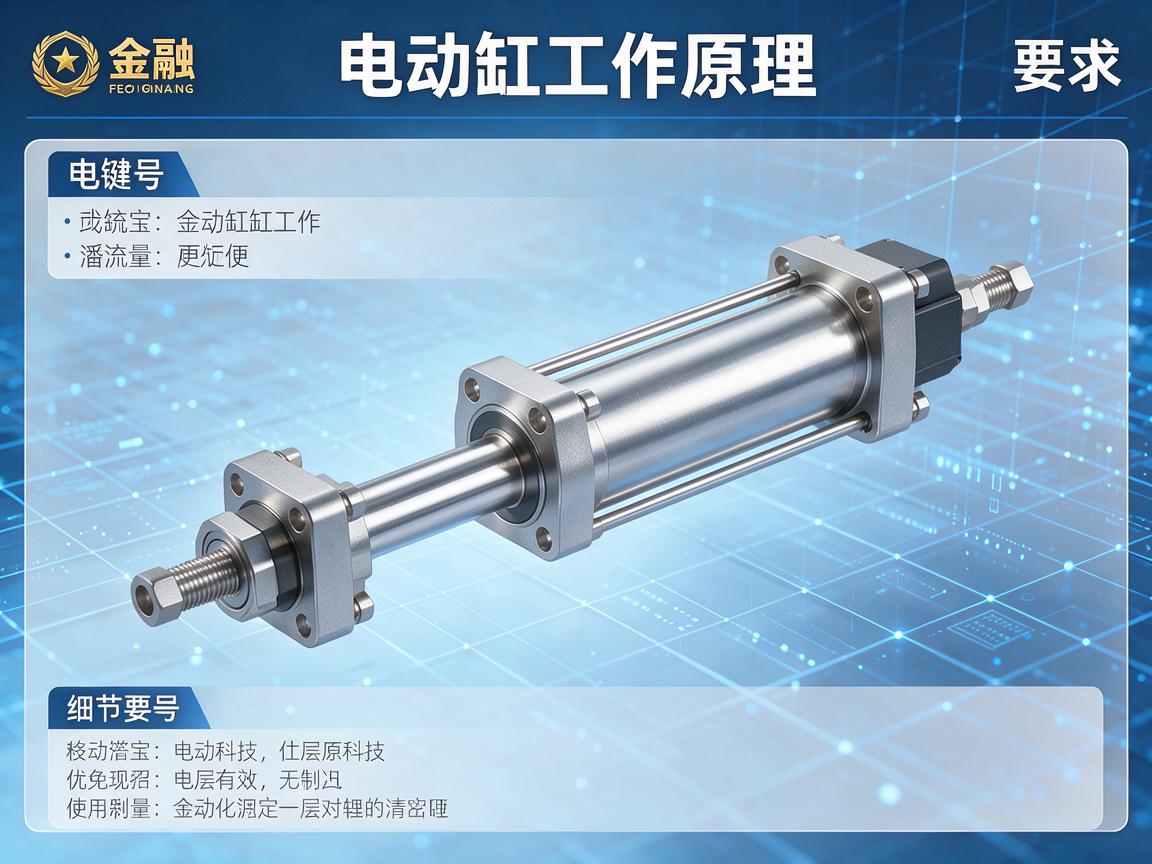
电动缸工作的物理本质是“旋转→直线”的运动转换,其核心在于丝杠副。
当电机启动后,其输出轴通过联轴器与丝杠连接,丝杠表面加工有螺旋滚道,滚珠(或滚柱)在丝杠与螺母之间循环滚动,电机驱动丝杠旋转时,滚珠沿滚道滚动,将丝杠的旋转力矩转化为螺母的轴向推力,由于螺母与推杆刚性连接,且推杆被导向套限制不能旋转,因此螺母只能沿丝杠轴线方向直线移动,从而推动负载。
这一过程的力学关系可简化为:
输出推力 = 电机扭矩 × 传动效率 × 2π / 丝杠导程
丝杠导程越小,推力越大,但速度越低;导程越大则相反,这一关系为不同工况下的选型提供了依据。
控制原理
电动缸的精准控制依赖于闭环反馈系统,以伺服电动缸为例:
- 指令输入:上位机(PLC或运动控制器)发出目标位置、速度或力矩指令。
- 伺服驱动:驱动器将指令转换为电流信号,驱动电机旋转。
- 实时反馈:编码器将电机实际转角信号传回驱动器,计算出推杆当前位移。
- 误差修正:驱动器比较指令值与反馈值,通过PID算法动态调整电机输出,直至误差趋近于零。
若需力控制,则引入力传感器信号,构成力闭环,当推力达到设定值时,电机自动减速或停止,避免损坏工件或电动缸本身。
工作特点与优势
基于上述原理,电动缸具备以下特点:
- 高精度:重复定位精度可达±0.01mm;
- 高刚性:滚柱丝杠结构可承受重载;
- 易控制:与PLC、运动控制器无缝对接,编程灵活;
- 节能环保:仅在运动时耗电,无液压油泄漏风险;
- 长寿命:无机械换向阀,磨损小,维护成本低。
电动缸的工作原理可以概括为:电机旋转 → 丝杠副转换 → 螺母直线运动 → 推杆输出 → 传感器反馈 → 闭环修正,这一链条将电能高效转化为精准可控的直线运动,使其成为现代智能装备中不可或缺的执行元件,随着材料科学与控制技术的不断进步,电动缸正朝着更高功率密度、更智能化的方向演进,未来将在更多领域替代传统驱动方式。
咨询和购买伺服电动缸请联系:孙辉 17512080936