电动缸工作原理,从电机到推杆的精密传动解析
电动缸是一种将电机旋转运动转化为推杆直线运动的精密执行机构,其工作原理为:伺服或步进电机驱动丝杠(滚珠丝杠或行星滚柱丝杠)旋转,丝杠螺母带动推杆沿导轨做往复直线运动,通过编码器反馈实现闭环控制,可精确调节推力、速度与位置,相比液压与气动系统,电动缸具有响应快、精度高、节能环保、维护简便等优势,广泛应用于工业自动化、机器人、医疗设备及航空航天等领域。
在工业自动化、精密制造乃至日常生活的诸多领域,电动缸作为一种将电能直接转化为直线运动的关键执行元件,正发挥着越来越重要的作用,从数控机床的精准进给,到医疗设备的平稳升降,再到模拟仿真平台的多自由度运动,电动缸都扮演着“肌肉与骨骼”的角色,电动缸究竟是如何工作的?它的核心原理是什么?本文将为您层层拆解。
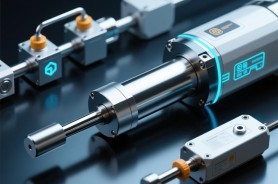
电动缸,又称伺服电动缸或电动推杆,是一种将电机的旋转运动转换为推杆的直线运动,并通过闭环或开环控制系统实现精准位置、速度或推力控制的机电一体化装置,它本质上是“电机+传动机构+丝杠+推杆”的集成体,用以替代传统的液压缸和气缸,具有更清洁、更节能、更可控的显著优势。
工作原理的三大核心环节
电动缸的工作过程可以概括为三个连续转换:电能→旋转机械能→直线机械能→负载运动,具体分解如下:

动力源:电机的旋转输出
电动缸的“心脏”是伺服电机(或步进电机、直流电机),当控制系统发出指令后,电机接收电信号并开始旋转,输出扭矩和转速,伺服电机的特点是响应快、精度高,且能实时反馈转速和位置信息,为闭环控制奠定基础。
传动机构:旋转到直线的转换
这是电动缸最核心的部分,电机的旋转轴通过联轴器与丝杠(滚珠丝杠或梯形丝杠)连接,丝杠上的螺母与推杆固定,当丝杠旋转时,螺母沿丝杠轴向移动,从而将旋转运动变为直线运动。
- 滚珠丝杠:通过滚珠在丝杠和螺母间滚动,摩擦小、效率高(可达90%以上),适合高速、高精度场景。
- 梯形丝杠:滑动摩擦,效率较低(约30%~50%),但自锁性好,适用于低速、大推力且需断电保持的场合。
部分电动缸采用同步带+齿轮齿条或行星滚柱丝杠等结构,但丝杠传动仍是主流。
控制与反馈:精准运动的保障
电动缸并非简单的“通电就动”,控制器(如PLC、运动控制卡)发出脉冲或模拟量信号,驱动电机旋转;编码器或光栅尺实时检测电机或推杆的位置,将数据反馈给控制器;控制器对比目标值与实际值,动态调整电机输出,形成闭环控制,这样,电动缸就能实现毫米级甚至微米级的定位精度,以及恒推力、恒速度等复杂运动曲线。
工作流程的完整链条
以一个典型的伺服电动缸为例:
- 指令下达:上位机发送“推杆伸出50mm,速度100mm/s”的指令。
- 电机响应:伺服驱动器驱动电机旋转。
- 传动转换:电机带动滚珠丝杠旋转,螺母推动推杆直线前伸。
- 实时反馈:编码器记录电机转数,换算为推杆位移,与目标值比较。
- 动态调整:若实际位移不足,控制器增加脉冲频率,电机加速;若到位,则停止。
- 负载做功:推杆前端连接夹具、平台或刀具,完成推、拉、压、举等动作。
与液压/气动缸的原理对比
理解电动缸原理,不妨对比传统方案:
- 液压缸:依靠液体压力推动活塞,需泵站、阀组和油管,存在泄漏、噪音和维护成本高的问题。
- 气缸:依靠压缩空气推动活塞,响应快但精度低,且难以实现中位停止。
- 电动缸:直接用电驱动,无油、无气,结构紧凑,且通过闭环控制实现任意位置停止、多段速运行和力控,其能量转换效率高,仅在运动时耗电,符合绿色制造趋势。
关键性能参数背后的原理
- 推力:取决于电机扭矩、丝杠导程和减速比,导程越小,推力越大但速度越慢。
- 速度:由电机转速和丝杠导程决定,导程越大,速度越快。
- 精度:由丝杠精度、编码器分辨率和控制算法共同决定。
- 自锁:梯形丝杠因摩擦角大于导程角,可自锁;滚珠丝杠需额外制动器。
电动缸的工作原理,本质上是一场精密的“运动翻译”:将电机的旋转语言,通过丝杠翻译成直线的动作,再借助传感器与控制器的对话,确保每一次移动都准确无误,正是这种原理上的简洁与可控,让电动缸在智能制造、机器人、航空航天等领域不断替代传统驱动方式,成为直线运动技术的重要发展方向,随着材料、电机和控制技术的进步,电动缸将更小、更强、更智能,而其核心原理——旋转变直线、闭环控精度——仍将是其安身立命的基石。
咨询和购买伺服电动缸请联系:孙辉 17512080936