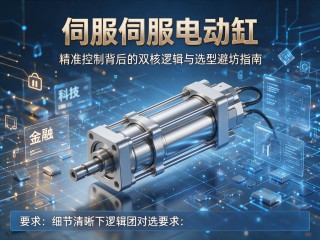
伺服伺服电动缸,精准控制背后的双核逻辑与选型避坑指南
伺服电动缸凭借高精度、高刚性等优势,正逐步替代传统液压与气动方案,本文从“双核逻辑”切入,解析伺服电机与丝杠传动的协同控制机制,阐明其精准定位的实现原理,针对选型中的常见误区,如推力与速度匹配、行程余量、负载惯量估算及防护等级忽视等问题,提供实用避坑指南,帮助工程师在自动化项目中做出更可靠、经济的选型决策,提升系统整体性能与寿命。
在工业自动化加速向柔性化、智能化演进的当下,伺服电动缸作为替代传统液压与气动执行机构的明星产品,正被越来越多地应用于压装、铆接、测试、注塑等精密场景,许多工程师在选型或调试时,常会被一个看似重复的词组所困扰——"伺服伺服电动缸",这并非笔误,而是揭示了电动缸构成中两个不可分割的核心层级:"伺服"驱动与"伺服"控制。
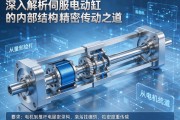
伺服电动缸的第一层"伺服",指向的是其动力心脏——伺服电机,与普通异步电机或步进电机不同,伺服电机具备闭环控制特性,能够根据指令实现位置、速度、转矩的精确响应,当伺服电机与电动缸内部的丝杠(滚珠丝杠或行星滚柱丝杠)结合后,旋转运动被转化为高精度的直线运动,电机的编码器分辨率直接决定了电动缸的最小推进行程,在3C电子压装中,伺服电机配合高导程丝杠,可实现0.01mm级的重复定位精度,这是气动缸望尘莫及的,伺服电机在低速大扭矩工况下仍能保持平稳输出,且具备过载能力强、响应频带宽等优势,使其在需要频繁启停与变速的场合游刃有余。
第二层"伺服":驱动器的智能调谐
第二层"伺服"则指向伺服驱动器,如果说电机是肌肉,驱动器便是大脑与神经,在"伺服伺服电动缸"系统中,驱动器不仅要接收上位机(如PLC或运动控制器)的脉冲或总线指令,更需完成电流环、速度环、位置环的实时整定,尤其在电动缸承受侧向力或变负载时,驱动器的增益调整能力直接决定了系统刚性——增益过低会导致到位迟滞,过高则引发震荡,现代伺服驱动器还集成了振动抑制、前馈补偿、摩擦补偿等高级算法,能够进一步优化动态响应品质,当我们在图纸上写下"伺服伺服电动缸"时,本质上是在强调:电机与驱动器必须作为一套匹配的伺服系统进行参数协同,而非简单拼凑。
为何要连写两个"伺服"?
行业内之所以出现这种表述,是为了区分"普通电机+电动缸"的简化方案,部分低速往复场景会用步进电机或变频电机搭配电动缸,虽成本低廉,但无法实现力位闭环,而"伺服伺服电动缸"特指搭载了完整伺服系统(电机+驱动器+编码器反馈)的高阶配置,在压力装配、材料疲劳测试等需要"力-位移"曲线实时监控的场合,只有双"伺服"架构才能通过驱动器读取实时转矩电流,间接换算出力值,实现过载保护与压装质量判定,更进一步,双"伺服"架构还支持多段位置指令、电子凸轮同步等功能,为产线柔性化升级预留了充足空间。
选型避坑指南
基于上述逻辑,用户在选型时需注意以下三点:
- 避免"大马拉小车":伺服电动缸的推力与速度呈反比关系,若仅关注峰值推力而忽视持续推力,会导致电机长期过载报警,需按实际工作制计算RMS推力,并结合负载特性留出合理安全裕度,避免"性能过剩"与"能力不足"两种极端。
- 警惕丝杠寿命短板:伺服电机的高动态响应会加剧丝杠磨损,在高速高频工况下,务必确认电动缸厂商是否采用预紧螺母及高防尘等级(如IP65),否则"伺服"的精度优势会被机械间隙迅速吞噬,同时应关注丝杠的润滑周期与维护便利性,将全生命周期成本纳入考量。
- 驱动器匹配不可将就:不同品牌的伺服驱动器与电机间存在编码器协议壁垒,若自行采购电动缸与伺服系统组装,需确认电动缸内置编码器类型(增量式/绝对值式)与驱动器接口是否兼容,否则"双伺服"将退化为开环运行,建议优先选择电机、驱动器与电动缸一体化出厂标定的方案,以确保出厂即达最佳匹配状态。
"伺服伺服电动缸"并非文字游戏,而是对高精度执行单元完整技术链路的强调,只有厘清电机与驱动器这两个"伺服"层级的协同关系,才能在自动化产线上真正释放电动缸的柔性控制潜力,让每一次推进行程都精准可控、每一道压装工序都稳定可溯。
咨询和购买伺服电动缸请联系:孙辉 17512080936