伺服电动缸,从伺服到伺服的精准动力革命
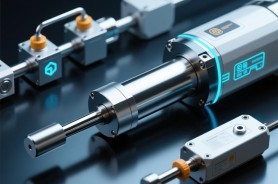
伺服电动缸正推动一场从伺服驱动到伺服执行的精准动力革命,它将伺服电机的旋转运动通过丝杠机构转化为高精度直线运动,实现了位置、速度与推力的闭环精准控制,相比传统液压与气动方案,伺服电动缸具备响应快、能耗低、清洁环保、维护简便等优势,广泛应用于工业自动化、精密装配、压装测试等领域,成为智能制造时代直线驱动的重要技术方向。
在工业自动化加速迈向智能化的今天,执行层面的精准度与响应速度,已成为决定设备性能上限的关键因素,当我们谈论“伺服伺服电动缸”时,这看似重复的表述,实则揭示了一个核心逻辑:伺服电动缸的灵魂在于“伺服”,而它的价值落地,同样依赖于“伺服”系统与机械结构的完美协同。 前者是控制理念,后者是物理载体,二者的深度融合,正在重塑直线运动控制的边界。
传统电动缸往往只是将电机的旋转运动通过丝杠转化为直线运动,结构简单,却缺乏“感知”与“反馈”,而伺服电动缸之所以冠以“伺服”之名,是因为其心脏——伺服电机——赋予了它闭环控制的先天优势。
伺服系统具备的三环控制(电流环、速度环、位置环),让电动缸不再是“盲动”的执行器,它能实时接收编码器的位置反馈,在毫秒级时间内修正偏差,实现微米级的定位精度,无论是锂电池极片涂布时的恒张力控制,还是精密装配中的柔性压装,第一个“伺服”都确保了电动缸具备高响应、高刚性、低速大扭矩的特性,没有这个“伺服”内核,电动缸只是一根会伸缩的机械臂;有了它,才成为可编程、可感知的智能运动单元。
第二个“伺服”:机械与控制的二次协同
仅有伺服电机,并不足以成就一台优秀的伺服电动缸,第二个“伺服”指向的是系统级的伺服匹配,即电机、丝杠、导轨、轴承与控制器之间的参数耦合与动态适配。
在实际应用中,我们常看到用户更换了高性能伺服电机,却因丝杠导程不匹配或预压等级不足,导致高速运行时出现共振或反向间隙,精度反而下降,真正的伺服电动缸,要求机械传动链的刚性、惯量比与伺服增益完美匹配,在高速取放料场景中,需通过伺服驱动器自动辨识负载惯量,并调整加减速曲线,使电动缸在频繁启停中既不丢步也不过冲,这种“控制—机械”的二次伺服化,才是解决“伺服电动缸听起来先进、用起来发抖”痛点的关键。
从“伺服”到“伺服”:赋能柔性制造
当双重“伺服”基因融合,伺服电动缸便突破了传统气缸或液压缸的局限,在3C电子装配线上,它可依据力传感器反馈,在0.1N的分辨率下完成芯片的软着陆;在新能源汽车换电站,它通过多轴伺服同步控制,实现电池包的毫米级精准入位。
更深远的意义在于,伺服电动缸让“软件定义运动”成为可能,同一台硬件,通过修改伺服参数即可切换“高速轻载”与“低速重载”模式,无需更换机械部件,这种柔性正是智能工厂的核心诉求,而随着一体化伺服电机(电机+驱动器+编码器集成于缸体)的普及,第二个“伺服”正从柜内走向设备本体,进一步减少线缆干扰,提升抗振动能力。
“伺服伺服电动缸”并非文字游戏,而是对技术本质的强调:第一个“伺服”赋予其智能,第二个“伺服”确保其可靠。 在工业4.0的浪潮下,只有同时深耕控制算法与机械动态匹配的企业,才能让这台“会思考的推杆”真正取代气动与液压,成为精密直线运动的主流选择,当伺服与伺服共振,直线运动的精度与效率革命,才刚刚拉开序幕。
咨询和购买伺服电动缸请联系:孙辉 17512080936