伺服电动缸内部结构深度解析,从电机到推杆的精密传动
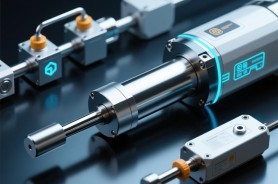
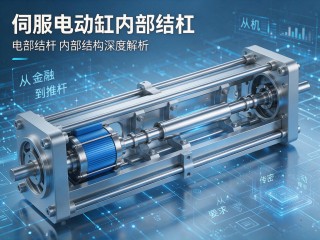
伺服电动缸是一种将伺服电机与丝杠机构高度集成的模块化执行元件,其内部结构中,伺服电机提供精准动力,经同步带或齿轮减速后驱动滚珠丝杠旋转,再由丝杠螺母将旋转运动转化为推杆的直线运动,高精度编码器实时反馈位置,形成闭环控制,确保推杆在高速、重载下仍具备微米级定位精度,这种从电机到推杆的精密传动设计,使伺服电动缸在自动化产线、机器人关节及模拟仿真等领域,成为替代液压与气动系统的理想选择。
伺服电动缸是一种将伺服电机的旋转运动高效转化为直线运动的高精度执行元件,正逐步取代传统液压缸和气缸,在工业自动化、医疗设备、航空航天等领域获得广泛应用,要真正理解伺服电动缸的性能优势与设计难点,就必须深入剖析其内部结构,本文将从核心部件入手,层层拆解伺服电动缸的内部构造,揭示其精密传动背后的技术逻辑。
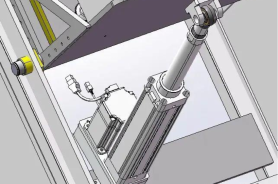
伺服电动缸通常由以下几大模块组成:伺服电机、减速机构(可选)、传动机构、推杆组件、导向与支撑结构、壳体与连接件、传感器与反馈系统,这些部件协同配合,实现高精度、高刚性、高响应的直线运动输出,构成一个完整的闭环驱动系统。
核心内部结构详解
伺服电机
伺服电机是电动缸的动力源,通常采用永磁同步交流伺服电机或直流无刷电机,具备响应快、扭矩密度高、控制精度好等特点,电机转子与传动机构直接相连,或通过减速器过渡,部分紧凑型电动缸将电机内置,与缸体一体化设计,有效减小体积,提升集成度。
减速机构
在需要大推力、低速度的工况下,伺服电动缸会内置行星减速机、谐波减速器或蜗轮蜗杆减速器,减速机构的作用在于降低转速、放大扭矩,同时使电机与丝杠匹配在最佳工作区间,谐波减速器因背隙小、精度高,常用于高端伺服电动缸;行星减速器则兼顾效率与刚性,应用更为普遍。
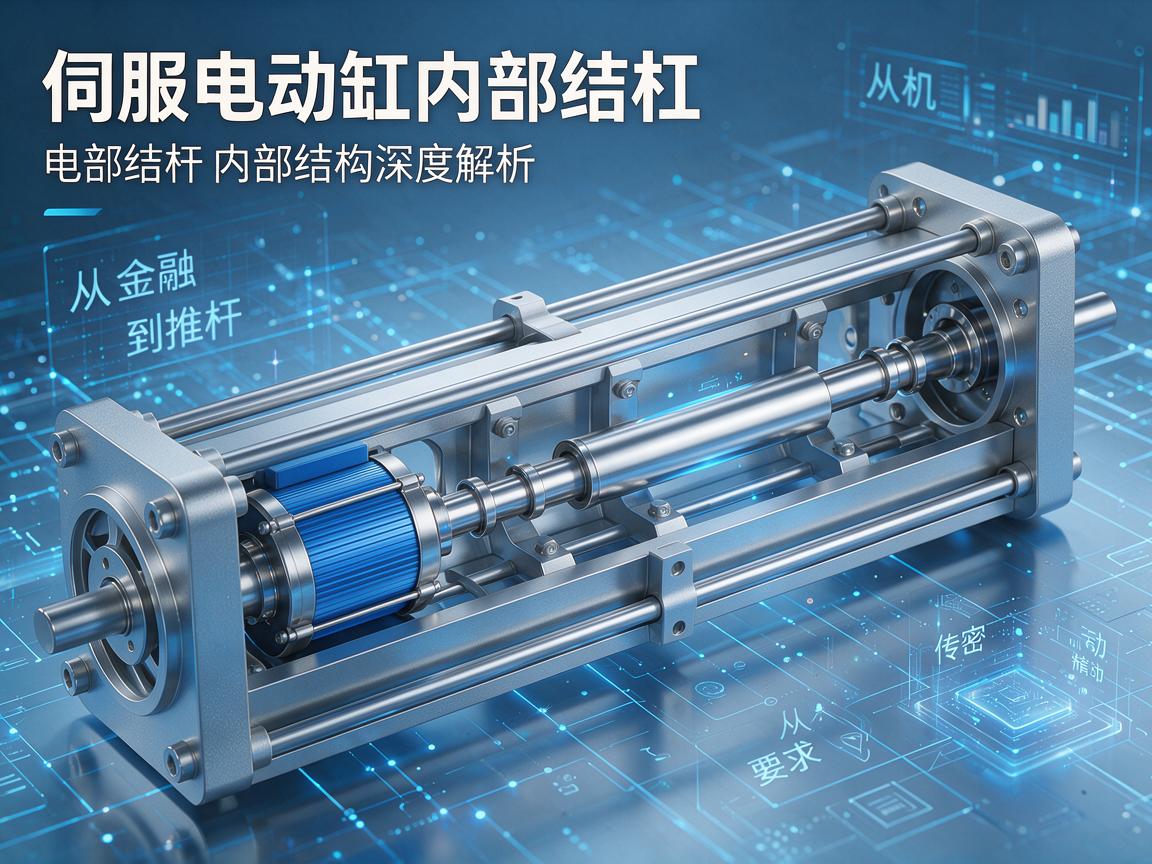
传动机构——丝杠副
丝杠副是伺服电动缸最核心的传动部件,直接决定推力、速度、精度和寿命,常见类型包括:
- 滚珠丝杠:通过滚珠在丝杠与螺母之间滚动传递动力,效率高达90%以上,摩擦小、精度高,适合高速高频场合。
- 行星滚柱丝杠:多个螺纹滚柱围绕丝杠布置,接触点更多,承载能力极强,抗冲击、寿命长,常用于重载高刚性场景。
- 梯形丝杠:滑动摩擦传动,效率较低但自锁性好,成本低,适用于低速轻载或需自锁的场合。
丝杠一端与电机或减速器连接,另一端通过支撑轴承固定在缸体内部;螺母则与推杆相连,将旋转运动转化为直线运动。
推杆与导向结构
推杆(也称活塞杆)是电动缸的输出端,螺母固定在推杆内部或后端,当丝杠旋转时,螺母带动推杆沿直线导轨或导向套筒作往复运动。
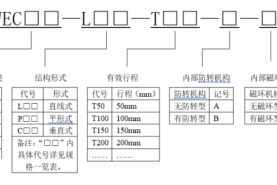
为防止推杆旋转,内部通常设有防转机构,常见形式包括导向键、花键、多边形截面推杆或双导杆结构,这些设计确保推杆只做直线运动,不跟随丝杠转动,从而保证传动精度与运行平稳性。
支撑轴承与壳体
丝杠两端由角接触球轴承或圆锥滚子轴承支撑,承受轴向和径向载荷,壳体通常采用高强度铝合金或不锈钢,内部加工有精密的轴承座、导向孔和安装接口,壳体不仅保护内部零件,还承担散热和刚性支撑的功能。
传感器与反馈系统
伺服电动缸之所以“伺服”,离不开闭环反馈,内部常集成以下传感器:
- 编码器:安装在电机尾部,反馈电机转子位置与速度。
- 限位开关:机械或磁感应式,防止推杆超程。
- 力传感器(可选):安装在推杆与螺母之间或轴承座处,实现推力闭环控制。
- 温度传感器:监测电机或丝杠温度,防止过热。
这些信号实时传送至伺服驱动器,构成位置、速度、力矩三环控制,确保系统运行稳定可靠。
内部结构的工作流程
- 伺服驱动器接收指令,驱动伺服电机旋转。
- 电机通过减速器(如有)降低转速、放大扭矩。
- 减速器输出轴带动丝杠旋转。
- 丝杠旋转驱动螺母作直线运动。
- 螺母推动推杆伸出或缩回。
- 导向机构防止推杆旋转,保证直线精度。
- 编码器与传感器实时反馈位置、速度、力,形成闭环控制。
结构设计的关键要点
- 背隙控制:丝杠副、减速器和支撑轴承的背隙直接影响定位精度,需通过预压消除。
- 润滑与密封:内部需定期润滑丝杠和轴承,同时防尘密封圈防止外部污染物进入。
- 热管理:高速高频工作时,电机和丝杠发热,需考虑散热结构或温度降额。
- 刚度匹配:从电机到推杆,各环节刚度需协调,避免薄弱环节影响整体动态性能。
伺服电动缸的内部结构是一个集电机、传动、导向、反馈于一体的精密机电系统。丝杠副是传动核心,伺服电机是动力核心,传感器是控制核心,而壳体与导向则是刚性保障,理解这些内部结构,不仅有助于选型与应用,更能为故障诊断、性能优化和定制设计提供坚实基础,随着材料科学与控制技术的进步,伺服电动缸的内部结构正朝着更高功率密度、更长寿命和更智能化的方向持续演进。
咨询和购买伺服电动缸请联系:孙辉 17512080936