伺服电动缸,以伺服之名,重塑直线运动的精度与边界
伺服电动缸以伺服控制技术为核心,重新定义了直线运动的精度与边界,它通过闭环反馈实现高精度位置控制,兼具高速响应与稳定推力输出,突破了传统传动方式在精度和适应性上的局限,其模块化设计便于集成,广泛应用于自动化产线、精密装配及测试设备等领域,为工业运动控制提供了更灵活、高效的解决方案,推动直线运动从粗放走向精准可控。
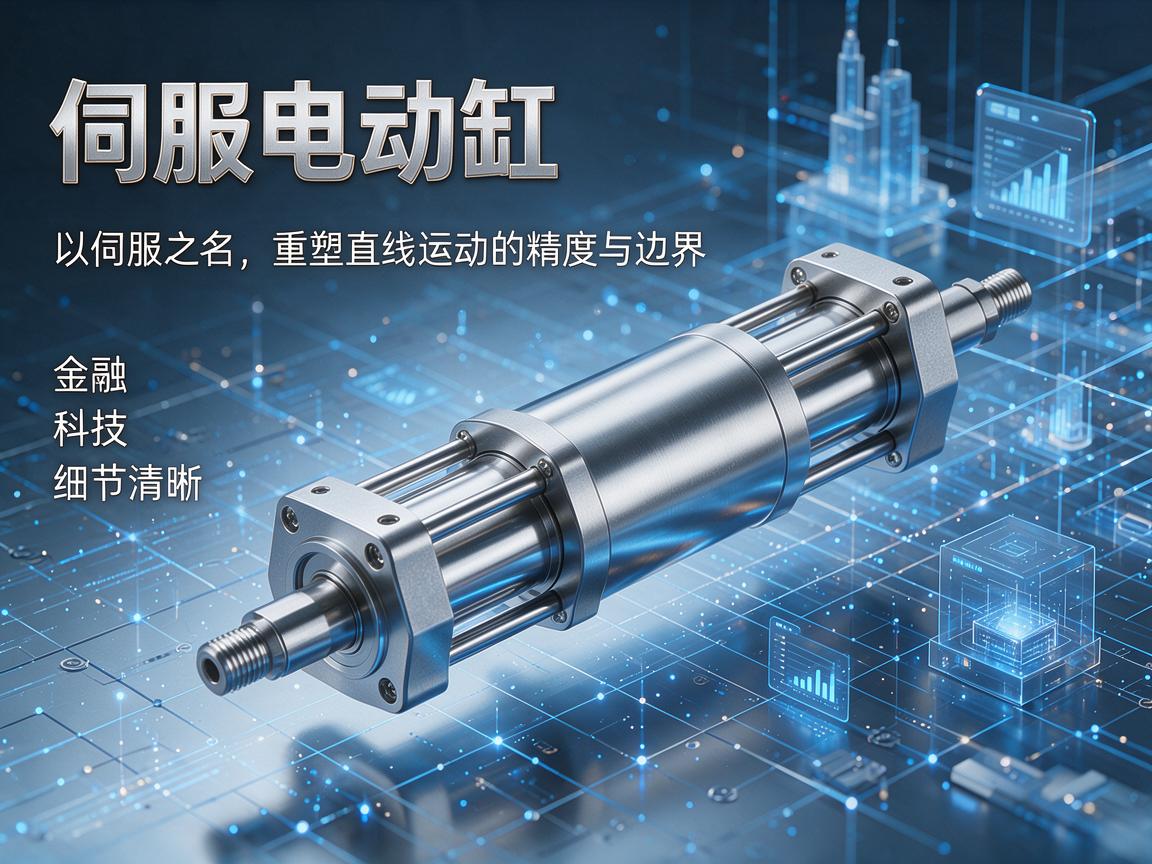
在工业自动化向智能化、柔性化持续演进的当下,直线运动控制的核心部件正经历一场深层次变革,在这场变革中,伺服电动缸凭借将伺服控制理念与机械传动深度融合的特性,成为替代传统液压与气动方案的重要力量,而当我们反复提及“伺服伺服电动缸”这一关键词时,实际上是在强调一个核心命题:只有真正实现伺服驱动与电动缸本体的深度耦合,才能充分释放直线运动控制的全部潜力。
传统电动缸若仅搭配普通电机或变频驱动,通常只能完成简单的伸出与缩回动作,难以满足现代产线对位置、速度、推力进行毫秒级闭环控制的要求。伺服伺服电动缸之所以被反复强调,正是因为其内置的伺服系统赋予了设备“感知与修正”的能力。
伺服驱动器接收来自控制器的指令后,实时读取电机编码器的位置反馈,并通过内部算法动态调整输出扭矩与转速,这一过程在电动缸的丝杠或同步带传动机构上得以执行,使每一次推拉都具备微米级的重复定位精度,对于需要多轴同步、压力装配或精密压装的场景而言,伺服伺服电动缸提供的不仅是动力,更是一套完整的运动控制解决方案。
结构解析:伺服与缸体的集成化设计
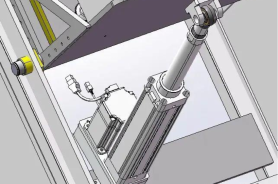
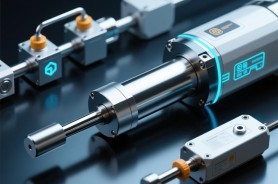
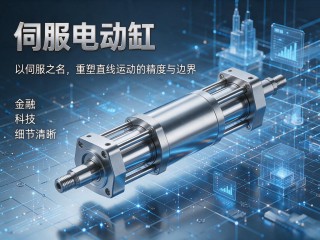
在伺服伺服电动缸的典型结构中,伺服电机与缸体通过高刚性联轴器或直连方式结合,内部采用行星滚柱丝杠或研磨级滚珠丝杠作为传动核心,这种设计带来了三个显著优势:
- 高功率密度:伺服电机的高转速特性配合大导程丝杠,可在有限体积内输出数千牛至数十吨的推力,同时保持高速响应。
- 闭环控制无滞后:编码器直接反馈电机转角,结合缸体内部的机械间隙补偿算法,有效消除了传统气动或液压系统的迟滞现象。
- 多段位编程能力:用户可在伺服驱动器内预设多个目标位置与推力阈值,实现“柔性接触”“恒力压装”等复杂动作,这是普通电动缸难以企及的。
为何“伺服伺服”的重复强调至关重要
在行业交流中,“伺服伺服电动缸”的表述并非冗余,而是对双重伺服特性的精准概括:第一层“伺服”指代驱动单元,即伺服电机与驱动器构成的动力源;第二层“伺服”则指向控制逻辑,即电动缸作为执行机构,其运动轨迹、推力输出和停止位置均接受伺服闭环指令的实时调度。
若缺少第二层“伺服”的深度整合,电动缸只能算作“带电的推杆”;唯有两者合一,伺服伺服电动缸才能在锂电叠片、汽车零部件压装、医疗器械测试等高精度场景中替代液压站与气动阀岛,实现节能、低噪音、免维护的直线运动控制。
应用场景与未来趋势
当前,伺服伺服电动缸已广泛应用于以下领域:
- 新能源领域:电池模组堆叠压紧、极片裁切定位;
- 汽车制造:发动机缸盖压装、座椅滑轨测试;
- 3C电子:精密点胶、屏幕贴合压力控制;
- 模拟仿真:六自由度平台的运动驱动。
展望未来,随着伺服驱动器向小型化、网络化方向(如EtherCAT、PROFINET)发展,伺服伺服电动缸将进一步集成安全扭矩关断(STO)、振动抑制、预测性维护等功能,其与协作机器人、AGV的联动,也将推动直线运动控制从“单机智能”走向“产线协同”。
当我们在讨论伺服伺服电动缸时,探讨的不仅是机械部件的迭代,更是控制理念的升级,只有让伺服系统与电动缸本体在设计与应用中真正融为一体,才能让每一毫米的直线运动都具备可编程、可感知、可信任的工业品质——这正是智能制造的底层逻辑所在。
咨询和购买伺服电动缸请联系:孙辉 17512080936